MIT团队xvr登上《Nature》:5分钟适配一个患者,把术中X光与术前三维影像秒级配准到亚毫米
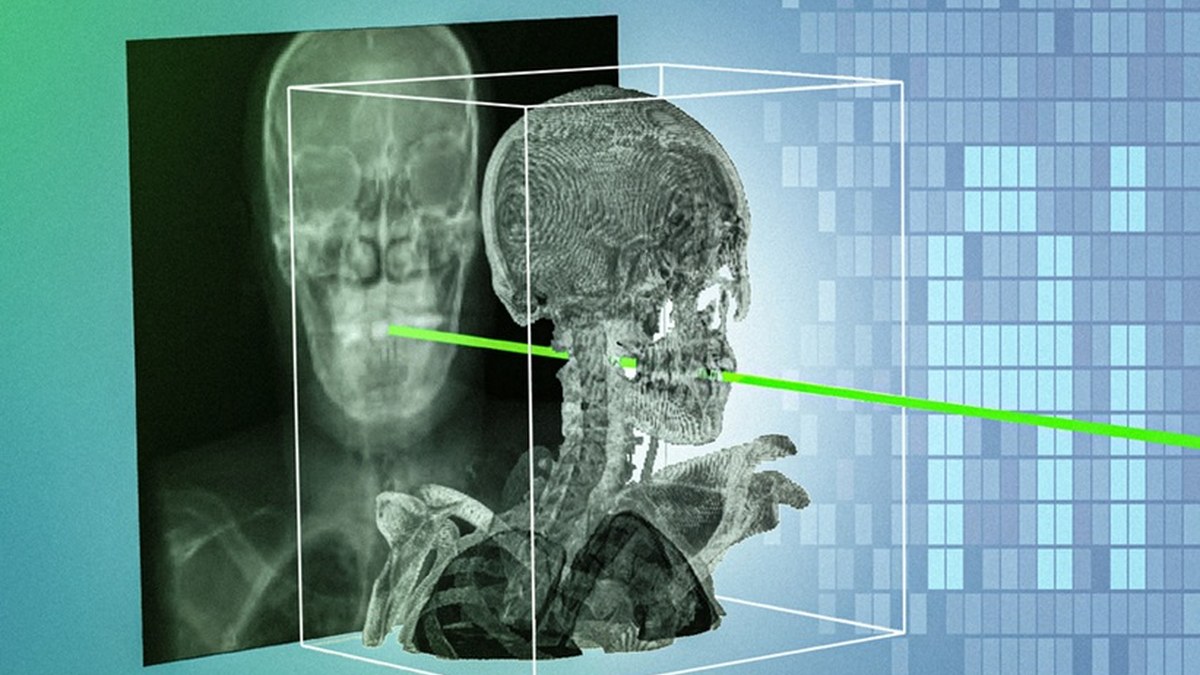
麻省理工学院CSAIL与合作机构开发的xvr技术9月16日发表于《Nature》。该方法用患者术前CT或MRI,通过物理仿真每秒生成数千张患者专属合成X光来训练AI模型,计算二维透视影像与三维解剖结构的对齐关系,精度达亚毫米级。系统约5分钟完成单患者自适应,之后秒级完成配准,在覆盖5家医院、数十种骨骼与器官系统的最大公开配准数据集上,精度与鲁棒性比现有AI方法高一个数量级。
给X光装上三维坐标:MIT用合成影像把手术导航的配准难题压到5分钟
临床落地视角 × 外科医生 | 技术机制视角 × 工程师 | 深度研报
2026年9月16日登上《Nature》的这项成果,把一件折磨外科医生多年的事压缩进了5分钟。 麻省理工学院计算机科学与人工智能实验室(MIT CSAIL)及合作机构的科学家与临床医生团队开发了名为xvr的技术,全称X-ray volume registration(X光-体数据配准)。它能把术中二维透视影像与术前三维CT或MRI之间的对齐关系算到亚毫米级,且只需约5分钟完成对单个患者的适配,此后每次配准在数秒内完成。它瞄准的场景,是骨科、神经外科等领域的手术导航。
开场:手术医生盯着一张平面影像猜深度
微创手术依赖实时X光导航,但二维影像会掩盖器械在体内的精确位置与朝向。三维的身体被压成一张平面照片时,深度信息在成像那一刻就丢失了,医生只能靠解剖标志的经验去反推。这种不确定性会延长手术时间,并增加并发症风险,在时间紧迫的介入中尤其危险。 想把深度找回来,就得把术中的平面影像与术前的三维扫描对上,X光看到的是所有结构叠加后的影子,同一处高密度影可能来自骨骼、器械或造影剂,仅凭肉眼很难判断它距体表多深、朝向如何。这一步叫配准。既有做法是靠人工匹配,速度慢,质量还高度依赖操作者当天的状态与经验,一致性难以保证。
原理拆解:用物理仿真造出成千上万张合成X光
xvr的思路有点像飞行模拟器。真实世界里,“同一时刻既有三维扫描又有成百上千张不同角度术中X光”的成对数据几乎不存在——你没法一边给病人做CT,一边从几十个角度同时拍X光。既然拿不到,那就自己造:系统读入患者的术前CT或MRI后,通过基于物理的仿真每秒生成数千张患者专属合成X光。因为拍摄角度是自己设定的,每一张合成图的二维到三维对应关系天然成立,它们就构成了完美的训练样本,用来训练一个计算二维透视视图与三维解剖结构对齐关系的AI模型。换句话说,团队用物理规律把最昂贵的标注环节自动化了,绕开了医学AI最常见的数据瓶颈。
为什么快:预训练加单患者微调的5分钟账
速度来自预训练。团队先用覆盖不同年龄、成像模态与解剖区域的2000多名患者全身三维扫描训练出一个基础模型,通用解剖先验已经被压缩进权重里。到了临床现场,只需针对眼前这位患者做一次快速微调,约5分钟完成自适应,之后该患者的X光与三维扫描匹配只需数秒。5分钟加数秒,正是把配准从研究工具变成手术室内可用工具的分水岭:此前的方法要么慢到不适合急诊节奏,要么准度不足以支撑精细操作,很难两头兼顾。预训练加微调的两段式设计,本质上是把通用性与个体性拆开处理:昂贵的通用学习提前在数据中心完成,留在手术室的只剩一段轻量的个性化计算。
数字清单:这组指标到底说了什么
- 发表时间与团队:2026年9月16日《Nature》,MIT CSAIL及合作机构的科学家与临床医生
- 适配成本:约5分钟完成单患者自适应,之后数秒内完成配准
- 精度:亚毫米级
- 评估规模:现有最大的真实二维与三维配准数据集,涵盖5家医院的数据、数十种骨骼与器官系统、成人与儿童患者
- 领先幅度:精度与鲁棒性比现有AI方法高一个数量级
- 外溢价值:速度足以用于急诊手术,并有望增强机器人手术系统
第一作者、MIT CSAIL博士后Vivek Gopalakrishnan的解释很朴素:临床医生要花数十年训练,才能看懂颗粒感强的二维影像并理解其中的方位关系;团队希望让二维X光提供更多信息,使这类救命手术更安全、更易操作。换句话说,这项工作的评估对象并不是一幅更好看的图像,而是医生在术中做判断时能否少一层猜测。
可及性:一小时车程背后的那一小时
Gopalakrishnan还给出了一个更现实的论证。他指出,多数美国人住在能够开展无创手术(例如急诊卒中介入)的医疗中心一小时车程之外,而在卒中救治中,一小时极其关键。把这类手术做得更容易,实质上是把高度专科化的救命能力向更广的人群铺开。 这是评价一项手术导航技术时容易被忽略的维度:它不只减轻医生的工作量,它也可能决定一个住在偏远地区的人能否在有效时间窗内接受原本只有大城市中心才能做的操作。技术红利最终体现在地理覆盖上,而不止体现在手术室的分钟数上。
冷静观察:从急诊可行到实时可用,还剩几步
边界也要说清楚。亚毫米精度与一个数量级的领先,是在现有最大的公开配准数据集上取得的,而数据集再大也不等于真实手术室:那里有连续的动态画面、有金属器械的干扰、有出血与体位变化。团队列出的下一步包括三件事——让xvr更快以支持实时部署,开展更多研究验证其在更多场景下的可靠性,以及扩展框架以处理运动器官等复杂情况。其中运动器官是最难的一项:呼吸、心跳与蠕动会持续改变解剖结构的位置,届时“配准一次管全程”的前提不再成立,系统必须具备持续跟踪与快速重算的能力。在此之前,把xvr理解为一套已被证明可行、正在走向实时的患者专属导航底座,而不是一件可以随手装机的成品,大概更接近它的真实状态。
原文链接:Hospimedica
千方医数集编辑部 出品
